


ربات بارگیری و تخلیه چند دستگاه-
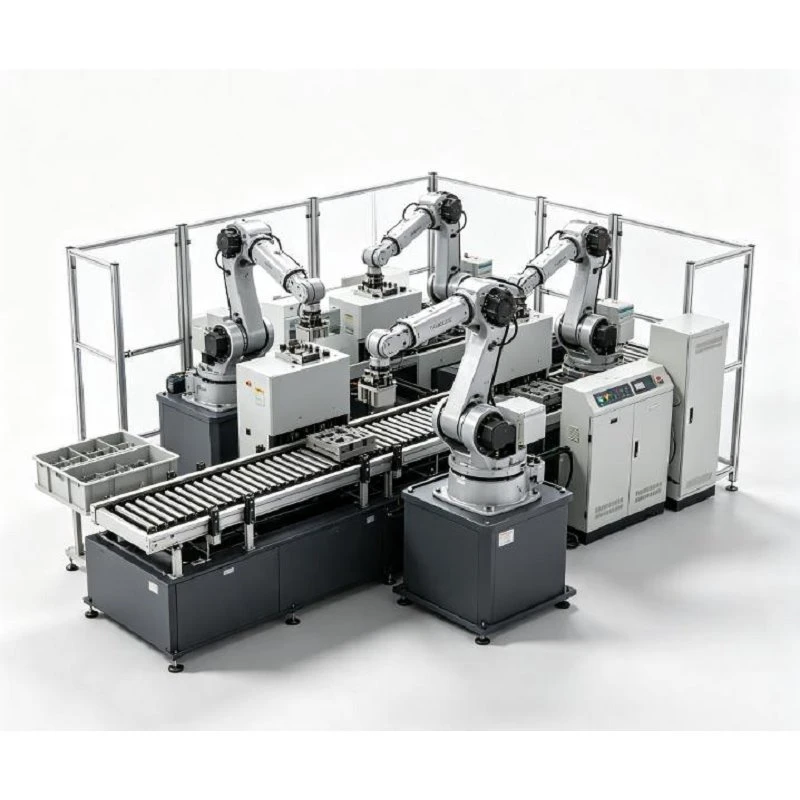
یک سیستم مراقبت چند ماشینی، یک ربات صنعتی را در چندین ماشین CNC در یک سلول به اشتراک میگذارد و نیاز به روباتهای اختصاصی در هر ایستگاه را از بین میبرد.
در حالی که یک دستگاه CNC در چرخه ماشین کاری خود است، ربات به ماشین های مجاوری که کار خود را تکمیل کرده اند خدمات می دهد. وضعیت ماشین، حرکت، و اولویت های جابجایی مواد به طور کامل از طریق یک معماری کنترل مرکزی هماهنگ می شوند.
مشخصات فنی
|
پارامتر |
مشخصات مرجع |
|
نوع ربات |
ربات مفصلی صنعتی |
|
گزینه های محور |
4 محور / 6 محور |
|
گزینه های بار |
50 کیلوگرم / 100 کیلوگرم / تا 210 کیلوگرم |
|
شعاع کاری |
حداکثر تا 2732 میلی متر برای پیکربندی های قابل اجرا |
|
تکرارپذیری |
بسته به مدل ربات تا حدود 0.08 ± میلی متر / 0.15 ± میلی متر |
|
کلاس حفاظت |
تا IP63 برای تنظیمات قابل اجرا |
|
نصب و راه اندازی |
روی زمین-نصب شده یا خطی-راه آهن- نصب شده |
|
پیکربندی CNC |
چند-ماشین، وابسته به برنامه |
|
سیستم درایو |
سروو موتور محرکه |
|
کنترل کننده |
کنترلر ربات صنعتی + PLC |
مزایای کلیدی
سرمایه گذاری کمتر:سرویس دهی به چندین ماشین با یک ربات به طور قابل توجهی هزینههای سختافزار و نصب را در مقایسه با روباتهای اختصاصی{0}ماشینی کاهش میدهد.
حداکثر زمان کار ربات:این ربات در ایستگاه های دیگر در حالی که دستگاه در حال کار است، وظایف مولد را انجام می دهد و زمان بیکاری ربات را حذف می کند.
کیفیت و زمان بندی ثابت قطعات:چرخههای بار/تخلیه خودکار تنوع اپراتور انسانی را حذف میکند و تکرارپذیری موقعیتیابی ثابت را تضمین میکند.
کنترل تولید متمرکز:وضعیت ماشین، حرکات ربات، قفل های ایمنی و صف های اولویت به طور یکپارچه تحت یک سیستم کنترل یکپارچه مدیریت می شوند.
کاهش خستگی اپراتور:پرسنل شیفت برای تمرکز بر کنترل کیفیت، تغییر ابزار و نظارت سلولی از دست زدن مداوم مواد آزاد میشوند.
کاربردهای صنعتی
اجزای خودرو:شفت، بلبرینگ توپی، جعبه دنده، دیسک ترمز، براکت موتور.
مهندسی دقیق و قطعات صنعتی:بدنه شیر، بلوک های هیدرولیک، محفظه پمپ، فلنج، بوشینگ.
هوافضا و انرژی:اتصالات دقیق، اجزای توربین، محفظه های ساختاری.
تولید تجهیزات پزشکی:جای خالی ایمپلنت، بدنه ابزار دقیق.
معماری سیستم
اتوماسیون هسته:ربات صنعتی، کنترل کننده چند محوری، سیستم PLC مرکزی، و رابط ارتباطی ربات-
پایان{0}}از-Arm Tooling:گیره های پنوماتیکی، الکتریکی یا مغناطیسی سفارشی (تک یا دوتایی)
ایستگاه های حمل و نقل قطعات:-ایستگاههای بارگیری قطعات خام، ایستگاههای تخلیه کامل-قطعات، و وسایل تعیین موقعیت
ایمنی و سنجش:حصار ایمنی، قفل درب، سنسورهای تشخیص قطعه، و نظارت بر وضعیت دستگیره
ماژول های اختیاری:محور سفر خطی، تمیز کردن قطعات (دمیدن هوا-خاموش)، بازرسی ابعادی، راهنمایی دید، و تجهیزات مرتبسازی
گردش کار عملیاتی
وانت:ربات یک قطعه کار خام را از یک پالت، سینی، قفسه یا نوار نقاله انتخاب می کند.
دست دادن:CNC سیگنال "Cycle Complete" را ارسال می کند. ربات قفل های ایمنی را بررسی می کند و وارد دستگاه می شود.
مبادله:قطعه تمام شده را از چاک / فیکسچر تخلیه می کند و قطعه کار خام را بارگیری می کند. (توجه: دو گیره این تعویض را در یک ورودی اجرا می کنند).
تأیید و شروع:تشخیص قسمت صندلی موقعیت صحیح را تایید می کند. چرخه ماشینکاری شروع می شود و ربات منطقه را پاک می کند.
ایستگاه بعدی:ربات قطعه تمام شده را به ایستگاه های تخلیه/بازرسی منتقل می کند، سپس به دستگاه بعدی که درخواست خدمات می کند منتقل می شود.
تنظیمات طرحبندی چند{0}CNC معمولی
2-سلول ماشینی (CNC 1 ← ROBOT → CNC 2)
بهترین برای: ماشین هایی با زمان چرخه ماشین کاری متوسط که در محدوده ثابت ربات قرار دارند.
موارد استفاده معمولی: دو ماشین تراش CNC، دو مرکز ماشینکاری عمودی (VMCs)، یا یک خط ترکیبی تراش-و-فرزکاری.
3-سلول ماشینی (CNC 1 ← Robot → CNC 2 → CNC 3)
بهترین برای: چرخههای طولانیتر ماشینکاری CNC که به ربات فضای کافی برای سفر و سرویس دهی میدهد.
چیدمان: چیدمان دایرهای/نیمه{0}}در اطراف یک ربات ثابت-.
4-سلول ماشین (CNC 1 - CNC 2 - ROBOT + LINEAR RAIL - CNC 3 - CNC 4)
بهترین برای: امکانات{0}}با حجم بالا یا ماشین آلات با فاصله زیاد.
ویژگی: یک ریل سفر خطی محور هفتم، محدوده عملیاتی ربات را به صورت پویا در سراسر طرحبندیهای خطی گسترش میدهد.
سیستمهای دستگیره و انتهای{0}}از-ابزار بازویی
گریپرها بر اساس هندسه قطعه، حساسیت سطح و نیازهای فرآیند سفارشی می شوند:
گیره های پنوماتیکی:راه حل استاندارد و مستحکم برای قطعات آهنی و غیرآهنی-.
گیره های برقی:کنترل ضربه، موقعیت و نیروی گرفتن قابل برنامه ریزی برای قطعات ظریف یا متنوع.
گیره های مغناطیسی:ایده آل برای اجزای مسطح آهنی، صفحات یا صفحات خالی.
دستگیره های دوتایی:یک قطعه خام و یک قطعه تمام شده را به طور همزمان نگه میدارد و زمان تعویض درب{0}}را تا 50% کاهش میدهد.
طرح های فک سفارشی:پدهای تماسی، بلوکهای V{0}}و انگشتان منحنی برای ریختهگریهای نامنظم یا سطوح صیقلی طراحی شده.
ارزیابی فنی پروژه
برای دریافت پیشنهاد طرحبندی مناسب، شبیهسازی زمان چرخه و نقلقول تجاری، لطفاً جزئیات فنی زیر را ارائه دهید:
مشخصات دستگاه CNC:نام تجاری، مدلهای دقیق، نوع کنترلکننده، ابعاد باز شدن درب، و تنظیم فعلی چاک/تجهیزات.
پارامترهای قطعه کار:نقشه های قطعات (2D/3D)، ابعاد، وزن های خام/تمام شده، مواد و محدودیت های سطح.
معیارهای چرخه تولید:زمان ماشینکاری در هر قطعه، زمان بارگیری/تخلیه دستی فعلی و خروجی روزانه هدف.
طرح چیدمان کارخانه:چیدمان کف دوبعدی که فاصله ماشین آلات، مساحت کف موجود و راهروهای دسترسی اپراتور را نشان می دهد.
سوالات متداول
تگ های محبوب: چند-ربات بارگیری و تخلیه چند دستگاه، تولید کنندگان ربات های بارگیری و تخلیه چند دستگاه چین، کارخانه, ربات مونتاژ و بازرسی SCARA
شما نیز ممکن است دوست داشته باشید


ارسال درخواست